Geometry
前言
Author: Rudolf v. B. Rucker
Official Book link: Geometry, Relativity and the Fourth Dimension
在上港中深 2026 年暑期课程最优化 MAT3007 的时候,我看着一个约束
$$
0 \le x_1, x_2, x_3, x_4 \le 1
$$
陷入了思考:该如何想象一个大于三维的多面体。当时应该是在讲什么单纯形法什么的,类似于在一个高维多面体上的节点进行游走,找最优化的点。然后我发现我他妈想象不出来这个游走的过程,进而引发了我小时候对高维物体想象的神秘兴趣,于是就在 GPT 老师的帮助下来到图书馆,借到了这样一本非常神秘的书。
叠甲:笔者不是数学系学生,只学过浅显的基础微积分、线代、概统。本文的专业性无法保障,仅为阅读笔记和个人见解。
Chapter 1: The Fourth Dimension
Reading
作为本书第一章,作者用《平面国》里的例子生动形象的诠释了如何去想象一个四维超体(Hypercube and Hypersphere)。
小时候好像还看过这本《平面国》,但没有想到还能这样子引申。
在《平面国》里,大家都是在一个平面上生活的,直到有一天来了个“球体”,它对方块 A 说它自己是一个球体,并且通过其身体在平面上下穿梭,使得方块 A 眼里所看到的“圆形”放大缩小甚至消失,来证明自己是个球体,而并非平面国原本的生物。其实这个道理不仅在平面国和里面的“直线国”里通用,它也可以放在三维世界和四维世界之间。
现在假设这个世界上有一个四维的球体,那它其实可以在我们眼中,比如我现在正面对着图书馆的桌子上,凭空从一个小圆点开始,变成一个小球,再不断变大,然后再缩小,直至消失,可以大胆想象一下这个过程。这就是四维物体在它们的世界里进行平滑运动,在我们眼里可能发生的事情。以及消失之后,可能瞬间从另一块区域,比如我旁边的地板上(其实甚至可以在我们的身体里,但感觉有点痛苦和抽象了),突然凭空出现。
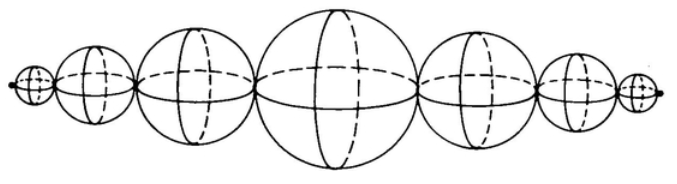
数学上,一个四维超球面满足:
$$
x^2 + y^2 + z^2 + w^2 = R^2
$$
因为我们只能待在某个三维截面,比如 $w=c$,那么看到的就是:
$$
x^2 + y^2 + z^2 = R^2 - c^2
$$
是一个半径为 $\sqrt{R^2-c^2}$ 的球体,更有甚者,如果这个四维超球面沿着 $w$ 方向移动时,随着 $c$ 的变化,我们会观察到这个球体的半径在变化。
当然这只是最基础的想象。如果我们再注意到,在我们的世界里,二维的纸张可以进行弯曲和折叠,我们甚至可以将一支笔直接戳穿这个纸张,这个笔就同时出现在了同一平面的两侧。那么同样的,我们的三维世界有可能在四维物体的眼里,也是可以进行弯曲和穿越的。实际上,在广义相对论中,引力本身就可以理解为时空几何的弯曲。不过这里的“弯曲”是内蕴几何意义上的曲率,并不意味着我们的三维空间真的像纸张一样弯进了某个第四空间维度。
书里面还有个《平面国》的例子,就是方块 A 将自己在三维空间中进行旋转!产生了一个镜像的自己。这里因为我们在三维的视角来看,可以观察到二维旋转之后的“镜像”,但是如果我们三维的物体在四维空间下旋转然后得到“镜像”会是什么样的呢?
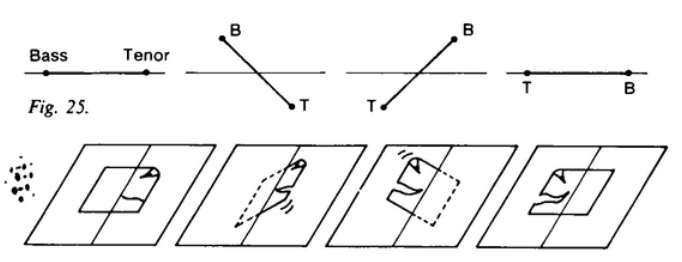
这里可以引申出”手性“,即在正常的三维世界里,不管你的左手发生如何的平移、旋转、缩放,都无法变成右手。但是现在假设引入四维空间,让你的左手在四维空间里面旋转,那么就有可能变成真正意义上的右手。这个事情非常恐怖地具体。如果将一个人在四维空间里旋转,那么他的左手和右手会反过来,心脏的位置也会翻过来,甚至 DNA 和分子的左右手性也会反过来。
Problems
(1) 完成以下表格:
| 类型 | 点数 | 边数 | 面数 | 体数 |
|---|---|---|---|---|
| 点 | 1 | / | / | / |
| 线段 | 2 | 1 | / | / |
| 正方形 | 4 | 4 | 1 | / |
| 立方体 | 8 | 12 | 6 | 1 |
| 超立方体 | 16 | 32 | 24 | 8 |
| 超超立方体 | 32 | 80 | 80 | 40 |
这里的粗体表示我填入的答案。四维甚至五维的点线面甚至体数是怎么算出来的呢?主要是依靠升维的过程:我们考虑一个正方形变成一个立方体的时候,会先复制一个新的正方形放到旁边,然后将两个正方形的几个顶点一一连线,得到新的立方体。那么三维立方体升维成四维超立方体的时候也是一样的,先复制一个立方体,然后每个顶点一一连线(当然连线产生的新内容也要算进去)。
由此以来我们可以得到数学式子。假设 $(V,E,F,C)$ 分别代表点、边、面、体数,那么每次升维可以有递推:
$$
\begin{aligned}
V’ &= 2V \\
E’ &= 2E+V \\
F’ &= 2F+E \\
C’ &= 2C+F
\end{aligned}
$$
甚至我们还可以给出超体数、超超体数等等,反正都是迭代。
(2) 定位下图超立方体中的 $8$ 个立方体。
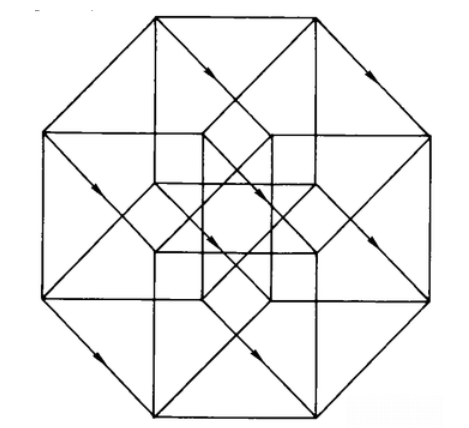
我的想法是,首先观察到上下左右各一个横平竖直的正方形,然后它们两两之间连线会形成四个正方体,然后再看到左上、右上、右下、左下各一个斜着的正方体,两两之间再连线形成四个正方体。一共是八个正方体。
但其实我觉得,将四维超立方体投影到二维平面上的图形,并不是很准确,但碍于书本纸张的表达方式,好像也只能这样画图。
(3) 一个边长为 $2$ 的超立方体的超体积是多少?
我们知道,边长为 $a$ 的正方形面积为 $a^2$,立方体体积为 $a^3$,那么我们可以类比出相同边长的超立方体的超体积为 $a^4$,那么这个题答案就是 $2^4=16$。
但数学是严谨的,简单的类比肯定不能说服大家。
我们考虑边长为 $a$ 的超立方体为:
$$
Q = [0,a]^4 = \{ (x_1,x_2,x_3,x_4)\ |\ 0 \le x_i \le a \}
$$
它的四维体积被定义为:
$$
\text{Vol}_4(Q) = \int_Q 1 dV = \int_0^a \int_0^a \int_0^a \int_0^a dx_1 dx_2 dx_3 dx_4
$$
逐层积分后能得到答案 $a^4$,也可以根据 Fubini 定理,
$$
Vol_4(Q) = \prod_{i=1}^4 \int_0^a dx_i = a^4
$$
还有一种几何+线性代数的证明。
我们先规定单位四维超立方体的 $[0,1]^4$ 的体积为 $1$,现在把整个空间缩放:
$$
T(x_1, x_2, x_3, x_4) = (ax_1, ax_2, ax_3, ax_4)
$$
其实就是对其做线性变换矩阵
$$
A = \begin{bmatrix}
a & 0 & 0 & 0 \\
0 & a & 0 & 0 \\
0 & 0 & a & 0 \\
0 & 0 & 0 & a
\end{bmatrix}
$$
其行列式
$$
\det(A) = a^4
$$
而线性变换会把 $n$ 维体积乘上 $\lvert \det(A) \rvert$,所以
$$
\text{Vol}_4 \left( [0,a]^4 \right) = \lvert \det(A) \rvert \cdot \text{Vol}_4 \left( [0,1]^4 \right) = a^4 \cdot 1 = a^4
$$
当然,以上两种方法都能完全应用到任意 $n$ 维的体积,即:
$$
Vol_n(Q) = \prod_{i=1}^n \int_0^a dx_i = a^n
$$
(4) 一个半径为 $r$ 的超球体的超体积被认为是
$$
V_4 = \int_{-r}^r \frac43 \pi \left(\sqrt{r^2-x^2}\right)^3 dx
$$
能不能解释一下这个公式是从何而来。
首先考虑三维空间中球体的体积公式:
$$
V_3 = \int_{-r}^r \pi \left(\sqrt{r^2-x^2}\right)^2 dx
$$
为什么会是这样的呢,因为我们可以想象三维坐标里的一个球体,其球心在原点,半径为 $r$。那么我们可以如下图所示将其切割(借用原书其他地方的图)
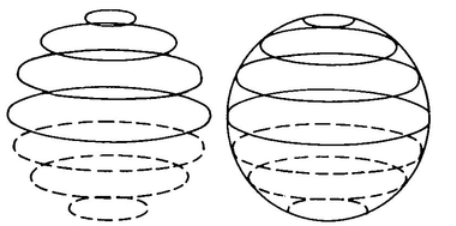
从下到上,每一层的圆的面积与其所在高度有关,假设竖着为 $z$ 轴,那么高度为 $x$ 的圆的面积(假设其半径为 $R$)为 $\pi R^2 = \pi \left( \sqrt{r^2-x^2} \right)^2$,然后再将它们积起来,得到球体的体积:
$$
V_3 = \int_{-r}^r \pi \left(\sqrt{r^2-x^2}\right)^2 dx = \frac43 \pi r^3
$$
那么在四维空间 $(x,y,z,w)$ 中,考虑一个以原点为中心、半径为 $r$ 的四维超球体:
$$
x^2+y^2+z^2+w^2 \le r^2
$$
那么我们假设固定某一个 $w$ 之后,其变为
$$
x^2+y^2+z^2 \le r^2 - w^2
$$
即一个半径为 $R=\sqrt{r^2-w^2}$ 的球体。我们这些体积为 $V_3(R)=\frac43 \pi R^3$ 的球体,在 $w$ 轴上厚度为 $dw$,让其沿着 $w$ 轴从 $-r$ 到 $r$ 堆叠起来,得到四维超球体的超体积:
$$
V_4 = \int_{-r}^r \frac43 \pi \left(\sqrt{r^2-w^2}\right)^3 dw
$$
这个积分式子可以用三角换元轻松解开,答案即为
$$
V_4 = \frac12 \pi^2 r^4
$$
而且我们可以根据此题写出 $n$ 维超球体的超体积一般式:
$$
V_n = \int_{-r}^r V_{n-1} \left( \sqrt{r^2-x^2} \right) dx
$$
因为 $n$ 维球体等于沿一个坐标轴堆叠无穷多个 $(n-1)$ 维球体。
(5) 假设我们空间里的每一个物体第四维方向上都是一英尺厚,那么我们能否注意到我们身体的这个 4D 厚度?(提示:《平面国》里的方块 A 能否注意到该厚度,如果所有东西在第三维方向上都有一英尺厚)
原文是 4-D component of our bodies’ measurements,我感觉不太好翻译
这是一个非常开放的问题,我的直觉感受是不能,因为和《平面国》里的方块 A 一样,我们身处这个三维空间,即使在第四维上有所谓的“厚度”,我们也没法直接跳出这个三维空间来观测四维空间上的厚度,因为我们本身是处于三维空间里的生物。
但是 ChatGPT 给出了一个想法就是:“如果真实世界真多一个宏观空间维度,一般会影响引力、电磁场、粒子运动等物理规律,我们未必完全测不出来。” 也是有道理的。
Chapter 2: Non-Euclidean Geometry
Reading
这一章开始就有一点上强度了。
作者一开始用一个很生动的例子:前一章写到方块 A 由于进行了一次“镜像旋转”,感觉打破了平面国原本的秩序,所以被至于处死(这种有点像欧洲中世纪的教派国家,每当出现新的无法理解的事物,第一反应是中了邪,应该处死和封杀这种新思想,而不是乐于接受,当然我历史不好随便说的)。但是,这个在处死的时候,球体出现了,将原本要射入方块 A 体内的箭,通过拉起箭与方块 A 之间的二维空间,将箭硬生生停下来了,如下图的过程。
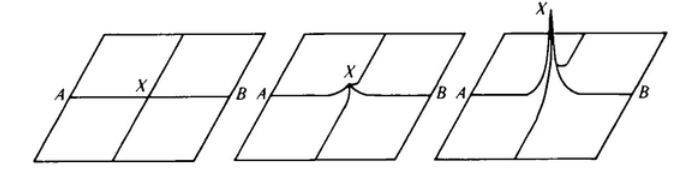
这一过程其实就是将二维平面在三维空间内扭曲,但是,在平面国平民的眼里,因为他们是二维平面生物,观察不到其扭曲到三维的部分,所以空间就好像突然拉长了一般,非常神奇,但在我们三维空间生物眼里其实就是拉了一下平面,被称作“curved”,也就是说平面是弯曲的。
但是在三维空间中,我们好像没有一个词来形容“弯曲的三维空间”,因为我们作为三维生物,无法直接观测弯曲的三维空间(?)。
但这里我还是好奇,都说质量引力会弯曲空间,那我们在很远的地方观测黑洞及其周围的空间,难道不是弯曲的吗?或许这个问题在本书后面会有答案。
GPT 在这里给出了答案:我们无法像观察一张弯曲的纸那样,从外部直接看见三维空间弯进第四个空间维度;但我们可以通过空间内部的几何测量判断它是否弯曲。我们看到黑洞附近的 gravitational lensing、轨道进动、时间膨胀等,确实是在观测时空曲率的效果。但我们不是站在某个“五维空间外面”,看见时空像橡皮膜一样凹下去了。
既然三维空间弯曲很难考虑,那我们就先研究二维空间弯曲的情况。然后作者就借此引入了欧几里得系统,也就是现代欧氏几何的根基——欧几里得五大公设。这里不一一列举,应该都比较熟悉。
前面四个公设其实都很简单,没有特别需要说明的,但是这个第五公设的争议就很大(我记得我初中的时候参加什么数学比赛还写过相关论文,但估计很浅显,也忘了),大意是:给定一条直线 $m$ 和一个不在 $m$ 上的点 $P$,有且仅有一条直线 $n$ 穿过 $P$ 且跟 $m$ 平行。
主要问题在于,平行线真的不能相交吗?
我们小时候学习非欧几何的例子一般都是,地球。即从北极点同时朝着两个方向出发的两人,他们最后都会在南极点相遇(假设地球是理想球体),甚至我们可以在地球仪上画出一个,看上去是“弯曲”的三角形(而且内角和真的大于 $180$ 度)哪怕我们用的是三条线段。这种球面上的三角形就是一个非常典型的非欧几何例子了。
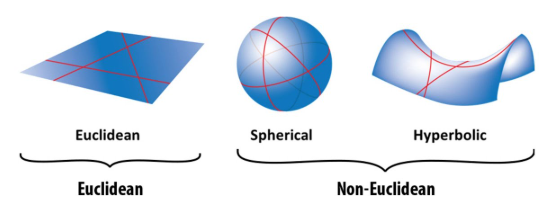
甚至,第一公设(有且仅有一条线段连接两个不同的点)在这里好像都是不成立的,如下图所示,连接北极点和南极点的可以有无数条线段。
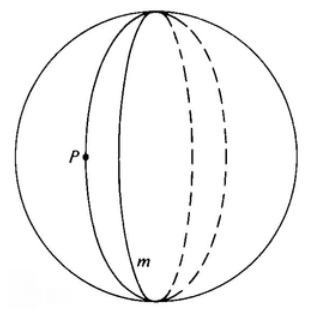
然后这里作者提出了一个非常重要的概念:geodesics,中文可以翻译成测地线,其在一个曲折平面上的定义是一条尽量直的线,就像用力拉直的线。当然,这里就要提到这种“直”并不一定是我们通常认定的常规意义下的横平竖直,而是某一个 metric 下的直线。metric 可以译作公制,但本质上我们可以认为就是参考系。
其实这本书的作者看上去似尽量避免了一些天花乱坠的数学式子,用生动形象的自然文字语言和简明的图片去描述这种非欧几何,但是我们作为本科生,感觉学习这种数学式子也没啥难度,所以下面有些部分是我和 GPT 讨论而展开的内容。
我们可以用一套相对系统而简单的数学语言去描述这种非欧几何。
$$
\text{metric} \to \text{geodesic} \to \text{curvature} \to \text{Gauss-Bonnet}
$$
我们定义普通二维欧氏平面的 metric 为:
$$
ds^2 = dx^2 + dy^2
$$
其表示的其实就是,坐标的微小变化引起实际距离的计算规则,或者说数学语言下当前几何坐标的尺子。我们考虑一个点 $P(x,y)$ 移动到了 $Q(x+dx,y+dy)$,根据勾股定理:
$$
ds = \sqrt{dx^2+dy^2}
$$
就能得到上面那个式子。
在球面上,我们有球面半径 $R$,和经纬角 $(\theta, \phi)$,则有:
$$
ds^2 = R^2 (d \theta^2 + sin^2 \theta d \phi^2)
$$
这个式子的证明也很简单,先考虑到球坐标
$$
x = R \sin \theta \cos \phi, \\
y = R \sin \theta \sin \phi, \\
z = R \cos \theta
$$
现在我们假设我们站在球面上的某一点,沿着一个方向移动非常小的一步,其实也就是改变了非常小的 $\theta$ 和 $\phi$,这样的局部微小移动是可以利用勾股定理的:
$$
ds^2 = (ds_\theta)^2 + (ds_\phi)^2
$$
其中,
$$
ds_\theta = R d\theta, \\
ds_\phi = R\sin \theta d\phi
$$
全部带进去之后就能得到上面那个球体的 metric 式子。
理解了这个 metric 的事情之后,我们再回头来看 geodesic 的事情。
考虑任何一个光滑平面上的路径:
$$
\gamma(t) = (x(t), y(t))
$$
其在 $t$ 瞬间的速度向量和长度分别为:
$$
\gamma’(t) = (x’(t), y’(t))
$$
$$
\lvert \gamma’(t) \rvert = \sqrt{(x’(t))^2+(y’(t))^2}
$$
那么在一个极小的时间段 $dt$ 内,其走过的距离大概是
$$
ds \approx \lvert \gamma’(t) \rvert dt
$$
那么把无数小段加起来就有
$$
L[\gamma] = \int_a^b ds = \int_a^b \lvert \gamma’(t) \rvert dt
$$
这里的 $L[\gamma]$ 不是一个普通的函数,而是所谓的“泛函”,即输入也是一个函数空间(在这里是路径 $\gamma$),输出是一个数域。
那我们这时候有了关于曲线的函数 $L[\gamma]$,然后我们给定两个点 $A$, $B$,在光滑曲面上从 $A$ 到 $B$ 有无数条路径,每条路径都有一个长度 $L[\gamma]$,那么为了寻找 geodesic,我们需要找到的是连接 $A$ 和 $B$ 的最短的“直线”,即最优化问题:
$$
\min_\gamma L[\gamma]
$$
在一个普通微积分里,如果 $f(x)$ 在 $x=x_0$ 有极小值,那么有
$$
f’(x_0)=0
$$
这个所有人都能理解,然后我们将同样的思想应用到曲线空间,对于一条候选曲线 $\gamma(t)$,我们将其稍微“掰弯”一下:
$$
\gamma_\varepsilon(t) = \gamma(t) + \varepsilon \eta(t)
$$
其中:
- $\eta(t)$ 表示想怎么“掰”它
- $\varepsilon$ 表示“掰”的幅度有多大
这里我们通常会要求 $\eta(a)=\eta(b)=0$ 因为起点和终点不能动。
现在每一条被稍微掰过的曲线都有长度 $L[\gamma_\varepsilon]$,因此其变成了一个关于数字 $\varepsilon$ 的函数
$$
F(\varepsilon) = L[\gamma_\varepsilon]
$$
最核心的部分是:如果原来的 $\gamma$ 是最短路径,那么在 $\varepsilon=0$ 的附近,会有:
$$
F’(0) = \frac{d}{d \varepsilon} L[\gamma + \varepsilon \eta] \bigg|_{\varepsilon=0} = 0
$$
然后数学家嫌这个东西太长,就将其定义为
$$
\delta L = 0
$$
至此,我们就完成了 geodesic 的数学定义。
在这本书里,作者用非常简练的语言描述了相关定义,然后举了下面这个例子,基本圆(Fundamental Circle):
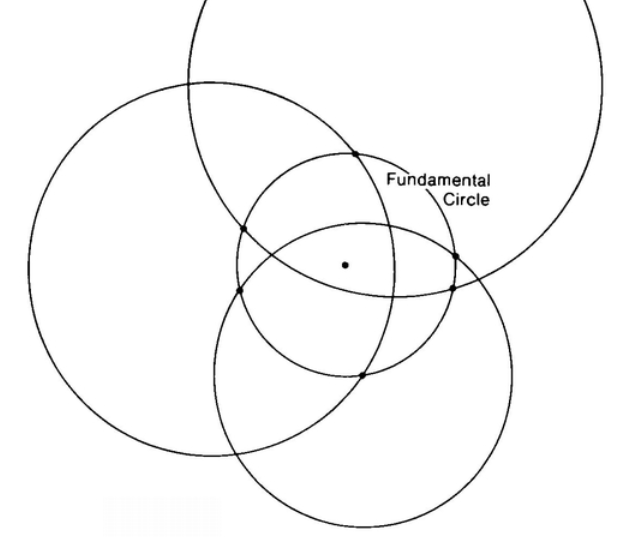
上面这个图我们第一眼看过去是几个圆在相交,但是作者现在告诉你,这个平面上,将中间那个点定义为“无穷远”,然后画一个“基本圆”,就是图里中间那个,将其定作这个平面的“直线”,也就是说,上面这个图里其实有 $4$ 根直线!作者把这种空间命名为“平面球体(Flat Sphere)”
更离谱的是,作者使用一种立体投影法(Stereographic Projection),将球体和平面球体直接联系在了一起。
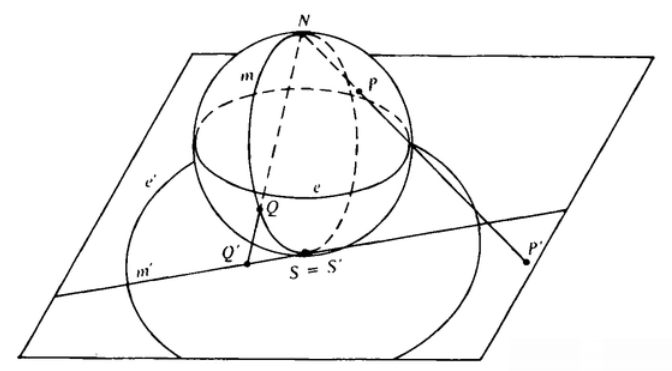
如上图所示,我们将一个球体放在一个平面上相切,然后以球体的最高点作为北极点 $N$,从 $N$ 出发向球体上任意一个点 $P$ 连接然后做直线 $NP$ 与平面相交于点 $P’$(这个直线会穿过球体,但不重要),这就是一个简单的单点投影过程。
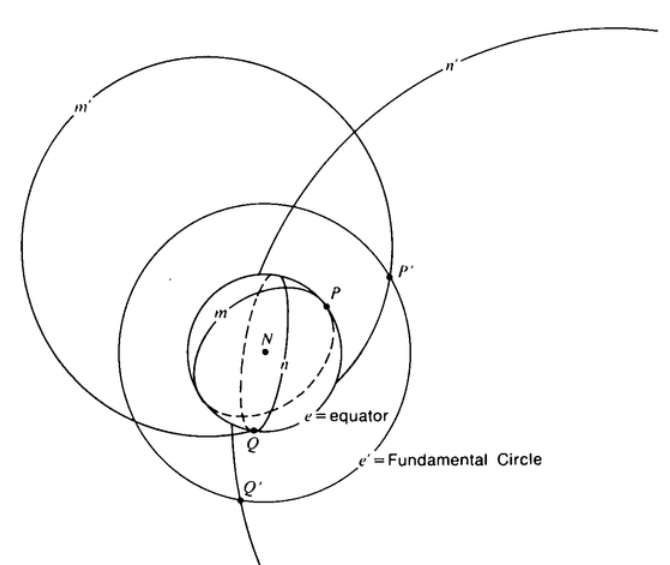
我们现在把视角拉到北极点的最上面,如上图所示,圆 $m$ 本身为球体山高的一个圆,而且在球体上是我们可以理解的“直线”,因为类似于赤道这种,就是测地线。然后我们把 $m$ 上的每一个点都通过上面的方法投影到平面上,就能得到一个平面上的圆 $m’$,而且它不是椭圆,而是真正的圆。利用此方法我们还可以得到,将球的赤道 $e$ 投影到平面上得到基本圆 $e’$,将圆 $n$ 投影到平面上得到 $n’$。
下面将用数学语言考虑:球面上的圆映射到平面上是什么图形。
考虑单位球面:
$$
S^2 = \{ (x,y,z) \in \mathbb{R}^3 | x^2+y^2+z^2 = 1 \}
$$
我们以北极 $N=(0,0,1)$ 为投影中心,将球面投影到平面 $z=0$。
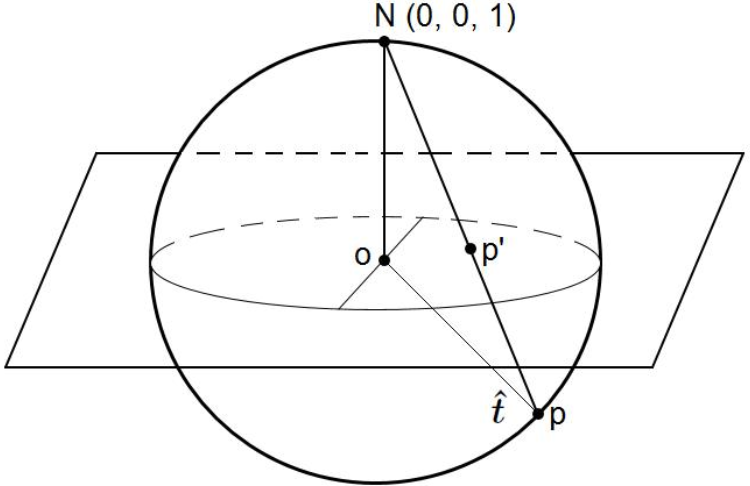
假设球面上有一点 $P(x,y,z)$,它投影到了平面上的点 $P’(u,v,0)$
然后可以从相似三角形得到:
$$
\frac{x}{u} = \frac{y}{v} = \frac{1-z}{1}
$$
即
$$
x = u(1-z), \quad y=v(1-z)
$$
其中 $z \not= 1$
将其代入球面方程后:
$$
u^2(1-z)^2 + v^2(1-z)^2 + z^2 = 1
$$
由于 $z\not=1$,我们可以化简为:
$$
(u^2+v^2)(1-z)=1+z
$$
得到:
$$
z = 1-\frac{2}{u^2+v^2+1}
$$
因此,我们有映射关系:
$$
x = \frac{2u}{u^2+v^2+1}, \quad y = \frac{2v}{u^2+v^2+1}, \quad z = \frac{u^2+v^2-1}{u^2+v^2+1}
$$
然后,我们该怎么表示球面上的圆呢,这里 GPT 提出了个非常关键的思路:我们想象一个平面穿过球面,那么只要不是相切的,就能相交成一个在球面上的圆。
考虑平面方程 $ax+by+cz=d$,将其与球面方程联立:
$$
\begin{cases}
ax+by+cz=d \\
x^2+y^2+z^2=1
\end{cases}
$$
这里 $P(x,y,z)$ 如果满足上方程组,即能形成球面上的圆,然后我们将前面的映射关系代入平面方程,有:
$$
\frac{2ua}{u^2+v^2+1} + \frac{2vb}{u^2+v^2+1} + \frac{(u^2+v^2-1)c}{u^2+v^2+1} = d
$$
可以化简得到:
$$
2ua + 2vb + (u^2+v^2)(c-d)-(c+d)=0
$$
分两种情况讨论:
- 假设 $c\not=d$,两边同除以 $(c-d)$,得到:
$$
u^2+\frac{2ua}{c-d} + v^2 + \frac{2bv}{c-d} = \frac{c+d}{c-d}
$$
通过配方法,我们可以得到:
$$
\left(u+\frac{a}{c-d}\right)^2 + \left(v+\frac{b}{c-d}\right)^2 = \frac{a^2+b^2+c^2-d^2}{(c-d)^2}
$$
这就是一个标准的关于 $u,v$ 的圆方程,圆心在平面 $z=0$ 的 $\left( -\frac{a}{c-d}, -\frac{b}{c-d} \right)$ 处,半径为 $\sqrt{\frac{a^2+b^2+c^2-d^2}{(c-d)^2}}$ - 如果 $c=d$,那么方程将退化为:
$$
ua+vb=c
$$
是一个标准的关于 $u,v$ 的直线方程
不难看出,将 $(x,y,z)=(0,0,1)$ 代入平面方程 $ax+by+cz=d$ 后能得到 $c=d$,所以当平面经过北极点 $N(0,0,1)$ 时,与球面相交形成的圆投影到平面上是直线,其余情况相交投影出来也是圆。
然后我们考虑推导平面上投影出来的这个圆的 metric:
$$
ds^2 = \frac{4}{(1+u^2+v^2)^2}(du^2+dv^2)
$$
前面提到的映射关系:
$$
x = \frac{2u}{u^2+v^2+1}, \quad y = \frac{2v}{u^2+v^2+1}, \quad z = \frac{u^2+v^2-1}{u^2+v^2+1}
$$
令 $D=1+u^2+v^2$,则根据全微分公式有:
$$
dD = 2udu + 2vdv
$$
我们可以有推导:
$$
\begin{aligned}
ds^2 &= dx^2 + dy^2 + dz^2 \\
&= \left( \frac{2}{D}du - \frac{2u}{D^2}dD \right)^2 + \left( \frac{2}{D}dv - \frac{2v}{D^2}dD \right)^2 + \left( \frac{2}{D^2}dD \right)^2 \\
&= \frac{4}{D^2}(du^2 + dv^2) - \frac{8}{D^3}(u,du + v,dv)dD + \frac{4(u^2+v^2+1)}{D^4}(dD)^2 \\
&= \frac{4}{D^2}(du^2 + dv^2) \\
&= \frac{4}{(1+u^2+v^2)^2}(du^2 + dv^2)
\end{aligned}
$$
映射大概如下图所示:
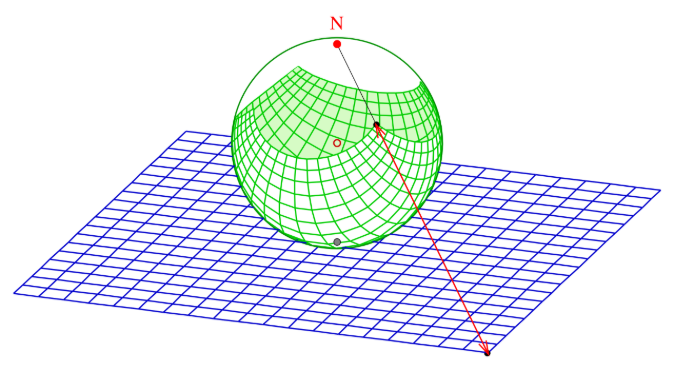
这个结果其实说明,这种立体投影只由一个缩放因子 $\lambda(u,v)=\frac{2}{1+u^2+v^2}$ 决定。
这就是我认为作者这个 Flat Sphere 最厉害的地方:它虽然在二维平面上表示,但其度量 metric 并不是传统欧氏平面的 $ds^2=dx^2+dy^2$,而是通过立体投影从球面度量推导得到的。因此,尽管它在坐标表示上是一个平面,其内蕴几何却仍然是球面几何。
前文已经提到,这个 metric 其实就是坐标的微小变化引起实际距离的计算规则,也就是说,在这个 Flat Sphere 上,我们考虑从一个点 $Q(u, v)$ 移动到 $Q’(u+du, v+dv)$,且 $du, dv$ 都是无穷小量的时候,实际的移动距离是:
$$
ds = \frac{2}{1+u^2+v^2} \sqrt{du^2+dv^2}
$$
对于任意有限路径 $\gamma(t) = (u(t), v(t)), a \le t \le b$,实际长度需要积分:
$$
\begin{aligned}
L(\gamma) &= \int_\gamma ds \\
&= \int_\gamma \frac{2}{1+u^2+v^2} \sqrt{du^2+dv^2} \\
&= \int_a^b \frac{2\sqrt{u’(t)^2 + v’(t)^2}}{1+u(t)^2+v(t)^2} dt
\end{aligned}
$$